智能网联自动驾驶一体化工作站
智能网联自动驾驶一体化工作站依托2021年自治区级高技能人才培训基地建设项目建设,配备车路协同自动驾驶教学演示沙盘1套、无人驾驶低速小车实训平台2套、线控底盘实训台2台、ADAS控制策略仿真实验台2台、汽车智能传感器实训台2台、能满足新能源汽车检测与维修专业预备技师班的智能网联汽车线控底盘检修、智能网联汽车传感器装配与调试、新能源汽车驾驶辅助系统故障诊断与排除、智能网联汽车自动驾驶开发与测试、智能网联汽车车路协同装调与检测、智能网联汽车自动驾驶技术应用课程的一体化教学需求,承担职业技能培训任务,培养高级技能型人才、职业技能培训、职业技能鉴定、技能比赛等。
1. 车路协同自动驾驶教学演示沙盘
车路协同自动驾驶教学演示沙盘是智慧交通实践环境和验证的教学平台,可完成当前智能网联技术的理论学习和操作实践。基于日常的学习和实训,可更快速的理解自动驾驶和车联网相关理论知识,掌握相关系统和设备的安装调试和配置方法,增强综合技术能力和解决实际问题的能力。同时,车路协同自动驾驶教学演示沙盘可进行丰富的车侧和路侧的二次开发接口和示例程序源码,也可以使智能小车在场景上正常形式,完成无人驾驶的过程教学和训练,可基于接口进行代码级编写,实现更丰富的实际场景教学应用。
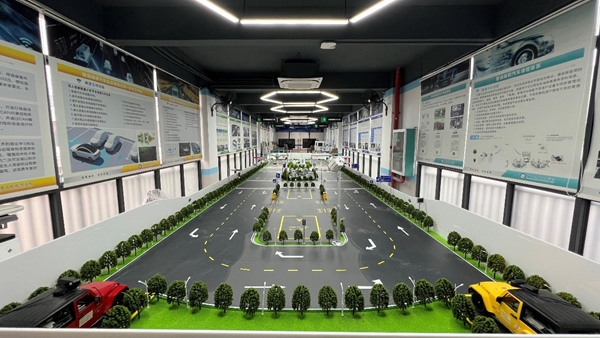
车路协同自动驾驶教学演示沙盘(前)
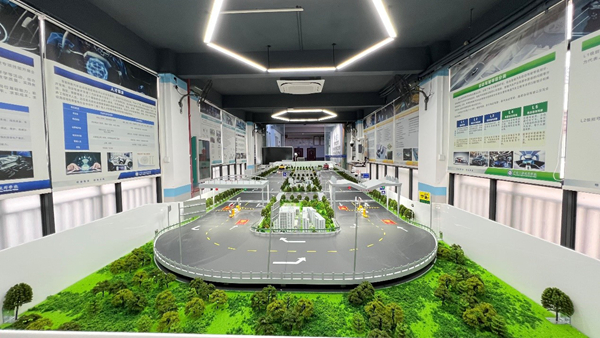
车路协同自动驾驶教学演示沙盘(后)
设备简介
面积 | 25 平米(2.5×10m) |
道路比列 | 1:10 |
建筑景观比例 | 1:100 |
提供场景 | (一)城市道路:(十字路口、T 型路口、弯路、单向车道、人行道、环岛等 )、 绿化带、小区 (二)交通场景 (模拟车辆、可控制红绿灯、停车场、路灯、典型建筑、显示牌、指示牌、检测器等) |
灯光电路 | 沙盘建筑灯光、景观灯光、路灯、装饰灯光、红绿灯光、功能灯光、功能电路、电路中控箱等沙盘所有灯光及电路控制。 |
配套系统 | (一)红绿灯控制系统; (二)停车位检测控制器; (三)ETC 路口控制器; (四)21.5 英寸触摸机、中控主机、中控电路板; (五)中控管理软件系统 1 套。 |
智能微缩车JG10 | 一、智能车参数 1.长宽高:44*21*22cm; 2.续航:6h 3.载重:4kg 4.电池种类:智能锂电池 5.最大速度:1.5m/s 6.阿克曼前轮转向 7.高精度轮速计 8.高精度陀螺仪、加速度计(yaw 角漂移小于 1 度/小时) 二、传感器配置 1.激光雷达; 2.IMU 姿态传感器; 3.编码器里程计; 4.高清摄像头; 5.PS2 无线遥控; 6.wifi 模块; 三、车辆功能(此参数全部开源) 1.ROS 机器人操作系统 2.轮速计反馈成里程计 3.IMU 姿态融合 4.扩展卡尔曼滤波融合里程计与 IMU 5.线速度标定+角速度标定 6.多种激光雷达 SLAM,gmapping、cartographer 7.将 cartgrapher 算法创建的地图用于自主导航 8.无线 PS2 遥控,自动驾驶模式与手动遥控模式一键切换 9.AMCL 粒子滤波定位 10.Opencv 常用算法,边缘检测、camshift、goodferture 11.自主生成全局导航路径并自主导航 12.根据实际环境动态避障 13.基于摄像头的人脸识别 14.算法板上电自启动 15.Tensorflow 物体识别 16.激光雷达跟随 17.KCF 跟随 18.AR 标签视觉识别并定位 19.相机视觉巡线 20. RRT 自主建图 21.基于 YOLO 的物体识别、交通标识识别 |
2. 无人驾驶低速小车实训平台
无人驾驶低速小车实训平台是一款基于开源自动驾驶的低速车开发套件,一站式融合线控底盘、环境感知产品和高性能计算单元等装置,能快速搭建多个自动驾驶场景。可实现从专业基础(线控底盘)到关键技术(感知技术)再到职业核心能力培养(自动驾驶系统应用、调试),可以承载专业至少三门课程(线控底盘、传感器、功能测试)的实训教学。包括线控油门、线控制动、线控转向,主要针对车载网络CAN总线、控制指令、双目摄像头、超声波雷达、毫米波雷达、激光雷达、组合导航单元、惯性测量单元共六大类传感器的装配、调试、标定等实训内容。同时,能进行基于自动驾驶系统的功能联调,将传感器的配置接入自动驾驶系统进行实训验证,实现自动驾驶的实训。
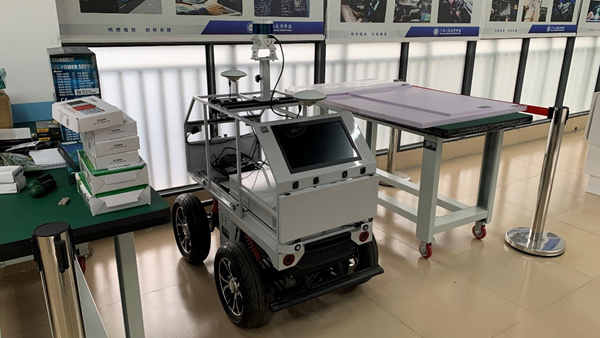
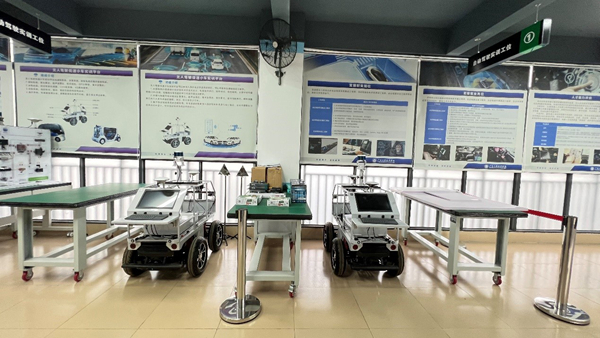
无人驾驶低速小车实训平台
设备简介
组成部件 | 由线控底盘、传感器支架、传感器套件(激光雷达、超声波雷达、毫米波雷达、摄像头、组合导航GNSS、惯性测量单元IMU)和高性能计算单元 |
技术参数 | 1.线控底盘 (1)基于驾驶模拟器座椅舱:尺寸约:1164*726*478(mm); (2)轴距约:660mm ; (3)驱动形式:前转后驱,阿克曼; (4)轮距约:606mm; (5)充电器:AC 220V 独立充电器 (6)电池:20Ah; (7)最小转弯半径约:1.5m; (8)爬坡角度:20°; (9)悬挂方式 :整体桥式 2.计算单元 (1)型号:NVIDIA Jetson AGX Xavier; (2)运算处理器:8核ARM64架构2.26GHz(4x2MB L2 + 4MB L3); (3)图形图像处理器:512颗Volta架构CUDA。 3.定位组合导航M2 (1)数据输出:定位数据(20Hz)、INS 位置/姿态数据(200Hz)、IMU原始数据(125Hz); (2)通信接口:RS232/RS485、USB2.0、网口; (3)输入电压:12V/2A; (4)MU惯性测量单元:100D。 4.通信设备 (1)CAN卡 :USB CAN; (2)路由器 1个。 5.感知配置 (1)超声波雷达:自动驾驶超声波防撞雷达8通道总成; (2)摄像头:双目摄像头; (3)激光雷达: 16线激光雷达; (4)毫米波雷达:ARS408 6.支架:定制传感器支架; 7.调车辅助工具:车载显示终端; 8.自动驾驶软件:预置自动驾驶软件,支持快速部署和二次开发。 |
3. 线控底盘实训台
线控底盘实训台由低速车线控底盘和检测实训台组成,可进行底盘线控系统(线控刹车、线控油门、线控转向)原理认知,通过可视化控制界面对线控系统进行控制,读取相应CAN指令,开展与线控底盘通信协议相关的实训。可通过CAN仿真控制系统替代自动驾驶决策系统,以可视化界面形式生成CAN指令,并通过CAN模块下发给线控底盘系统,对线控底盘进行控制。能实现涵盖线控底盘CAN报文解析、发送CAN报文远程控制、转向/制动/驱动的性能测试等教学、实训。
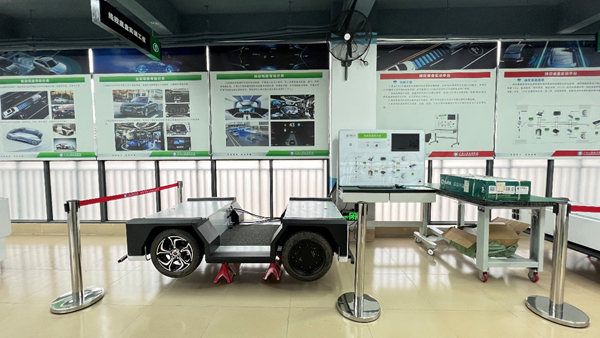
线控底盘实训台
设备简介
线控转向实训 | (1)线控转向CAN报文解析操作实训 (2)发送CAN报文控制车辆转向操作实训 (3)转角信号稳态误差测试操作实训 (4)最低响应目标转角测试操作实训 (5)转角信号响应、上升、稳态时间测试操作实训 (6)线控转向系统零位标定操作实训 (7)电源及CAN通讯线束故障排查操作实训 |
线控制动实训 | (1)线控制动CAN报文解析操作实训 (2)发送CAN报文控制车辆制动操作实训 (3)电源及CAN通讯线束故障排查操作实训 |
线控油门实训 | (1)线控驱动CAN报文解析操作实训 (2)发送CAN报文控制车辆前进或后退操作实训 (3)稳定车速偏差测试操作实训 (4)最低响应驱动车速测试操作实训 (5)车速指令响应时间及车速稳定时间测试操作实训 (6)电源及CAN通讯线束故障排查操作实训 |
4.汽车智能传感器实训台
汽车智能传感器综合实训台以自动驾驶汽车所需的多类感知定位传感器为主要教学、实训内容,各类传感器的工作原理认知、使用上位机软件对传感器进行参数配置及功能验证,能进行传感器的故障设置,开展针对实训项目的考核与排故。配置有双系统(Windows/Ubuntu)各类传感器专用上位机软件,利用综合可视化操作面板,并使用Rviz调试工具可实现传感器的参数配置、标定等教学、实训。
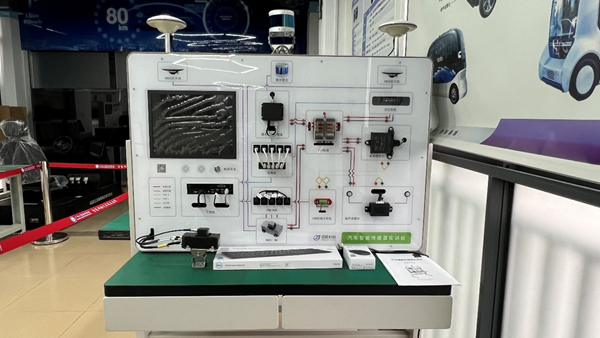
汽车智能传感器实训台
设备简介
组成 | 主要由工控机、激光雷达、毫米波雷达、双目相机、超声波雷达、卫星定位导航系统、惯性测量单元、12V电源分线盒、网络交换机、CAN总线分析仪、USB-HUB、万向支架和展架组成。提供Windows系统环境下的激光雷达、毫米波雷达、双目相机、惯性测量单元、CAN_test测试软件安装包文件组成 |
实训项目 | 1.汽车视觉识别(双目相机)实训 (1)双目相机功能验证及“视差”图像认知操作实训 (2)相机检测,平行等位标定操作实训 (3)相机安装,俯仰角标定操作实训 (4)双目相机测距精度验证操作实训 2.激光雷达实训 (1)激光雷达的安装要求及安装支架调节操作实训 (2)抓取激光雷达网络信息操作实训 (3)使用激光雷达上位机查看点云数据操作实训 (4)激光雷达本地IP、目标IP、转速等参数配置操作实训 (5)离线点云文件保存与播放操作实训 (6)激光雷达点云数据结构分析操作实训 (7)激光雷达测距精度验证操作实训 3.毫米波雷达实训 (1)CAN总线终端电阻测试与配置操作实训 (2)毫米波雷达功能验证操作实训 (3)毫米波雷达参数配置(雷达配置、过滤器设置)操作实训 (4)探测物目标属性及测距精度验证操作实训 (5)使用CAN总线分析仪接收毫米波雷达CAN报文操作实训 (6)毫米波雷达CAN通讯协议解析操作实训 4.超声波雷达实训 (1)CAN总线终端电阻测试与配置操作实训 (2)使用CAN总线分析仪接收超声波雷达CAN报文操作实训 (3)超声波雷达CAN通讯协议解析操作实训 (4)超声波雷达测距精度验证操作实训 5.卫星定位导航系统实训 (1)GNSS主机安装要求及安装支架调节操作实训 (2)双天线安装要求及角度补偿方法操作实训 (3)杆臂值测量及配置操作实训 (4)导航模式配置操作实训 (5)协议输出配置操作实训 6.惯性测量单元实训 (1)惯性测量单元加速度计静态/动态测试操作实训 (2)惯性测量单元陀螺仪角速度静态/动态测试操作实训 (3)惯性测量单元磁力计标定与测试操作实训 (4)惯性测量单元姿态测试操作实训 (5)IMU报文数据结构解析操作实训 |
5. ADAS控制策略仿真实验台
ADAS控制策略仿真实验台,是基于高级驾驶辅助系统的技术拆解,采用虚拟仿真技术高度还原真实驾驶场景,可通过模拟驾驶舱配合ADAS控制策略仿真实验软件能够完成自适应巡航、车道偏离预警、自动紧急制动、盲区预警等项目的体验,了解高级驾驶辅助系统核心功能及其在真实场景中如何发挥作用,体验者还可对高级驾驶辅助系统各项标定参数进行调整,了解不同参数状况下的决策逻辑和控制逻辑。
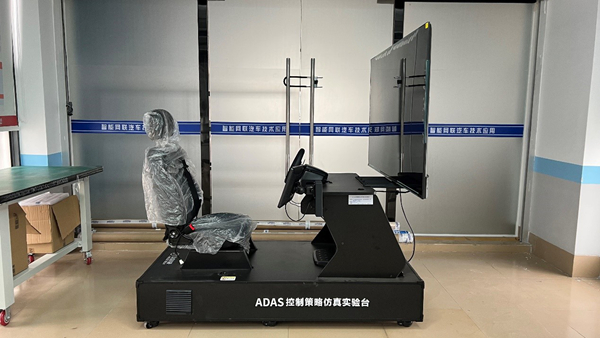
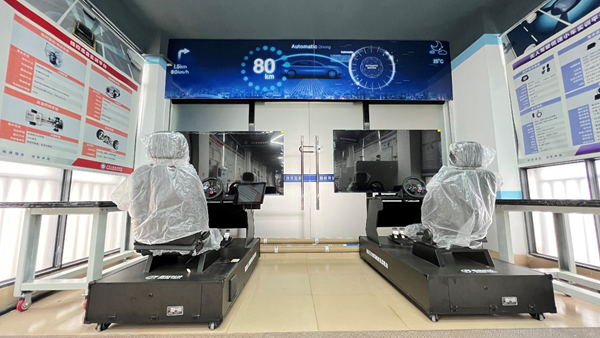
ADAS控制策略仿真实验台
技术参数
组成 | 主要包含四大部分:ADAS控制策略仿真实验软件、驾驶模拟器座椅舱、汽车模拟方向盘、台式主机。 |
功能 | (一)传感器位置展示:可展示各个模块工作的传感器在实车的位置信息。 (二)传感器基本参数设置:可进行传感器的基本参数设置,如监测范围、工作阈值的调整等。 (三)传感器工作原理展示:将传感器内部工作时监测场景信号实时以信息形象化表现,展示传感器检测原理。 (四)传感器检测工作效果展示:显示传感器在车辆运行时工作的检测效果,形象化的展示测距、环境感知效果。 (五)界面显示:模拟特斯拉model3的界面显示,并同步车辆在场景中的运行状态和功能选择。 (六)模拟驾驶操作:驾驶座舱的方向盘和制动加速踏板可以完全控制模拟场景内的车辆行驶,如车辆加速、减速、转向操作。 |
实训项目 | (一)自适应巡航(ACC):根据本车和前车之间的相对距离和相对速度等信息,对车辆进行速度控制,使本车与前车保持安全距离行驶。 (二)车道偏离预警(LKA):检测汽车在车道标线之间的位置,如果未使用变道信号而汽车越过了车道标线,该系统就会发出警告,提醒驾驶员。 (三)自动紧急制动(AEB):存在碰撞危险时对驾驶者进行警告,当碰撞预警持续一段时间后,驾驶人若仍未采取制动操作,系统将辅助驾驶员自动完成紧急制动。 (四)盲区预警(BSM):通过车载传感器检测两外后视镜视觉盲区、侧后方和相邻车道后方移动物体(如汽车、摩托车、行人等),并进行报警提示。 (五)自动泊车辅助(APA):利用车载传感器探测有效泊车空间并辅助控制车辆完成泊车操作。 (六)自适应大灯(AFS):通过感知车辆行驶状态、路面变化以及天气环境等信息,自动控制前照灯实时进行照明,为驾驶员提供最佳照明效果。 |
技术指标 | (一)▲ADAS控制策略仿真实验软件 1.采用Unity 纯三维引擎交互技术; 2.基于特斯拉model3车型,展示特斯拉model3的高级驾驶辅助系统内容; 3.虚实结合,采用虚拟仿真技术模拟驾驶场景,通过驾驶模拟器座椅舱操作还原真实的驾驶体验,形象的了解高级驾驶辅助系统核心功能及其在真实场景中如何发挥作用。 (二)驾驶模拟器座椅舱 1.座舱底部安装360°可刹式万向轮; 2.主框架由3mm以上厚度的钢材构成; 3.安装运动风格驾驶员座椅,靠背角度可调。 (三)汽车模拟方向盘: 1.双马达力反馈技术: 2.易于使用的游戏控制键及LED指示灯; 3.底板踏板装置,非线性刹车踏板仿效压敏制动系统; 4.操作系统兼容Windows10。 |
